
31M 参数的导航模型,凭什么叫基础模型
导航领域还没有稳定定义的基础模型。GNM 与 ViNT 用 70 到 80 小时数据和归一化路点做到了跨机器人零样本部署,而大模型路线的跨本体证据反而更弱。动作空间消融最能说明问题:归一化路点的成功率是未归一化的两倍以上。
走了 150 步之后:VLN 的长程与真实化难题
VLN 从短指令加导航图走向长程任务与连续环境,但长程化远未解决:LH-VLN 上领先方法的成功率只有 2.44。梳理任务演化、稳定的失败模式(停止错误、过度旋转、错误累积)、测试时适应与大模型时代的合流。
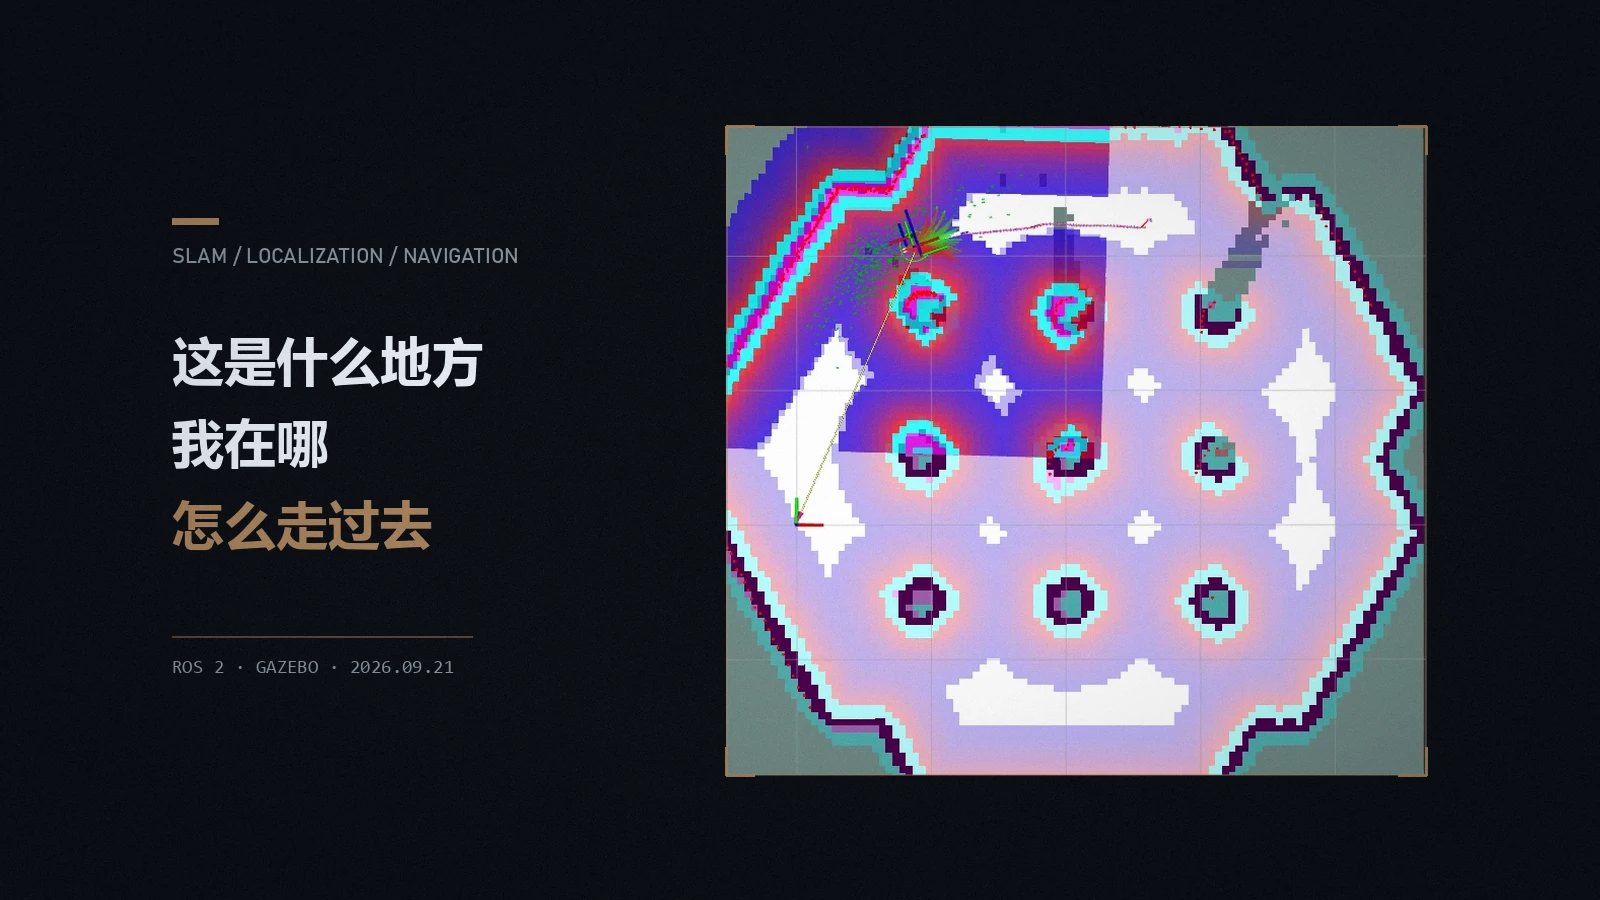
跑通一遍 SLAM 和 Nav2 之后,我理解的建图、定位与自主导航
从传感器、运动估计、SLAM、有图定位到全局规划、局部控制与恢复行为,把移动机器人自主导航整条链路串一遍,并附上自己用 Gazebo + ROS 2 跑出来的实测数字。




