跑通一遍 SLAM 和 Nav2 之后,我理解的建图、定位与自主导航
本文是一次移动机器人调研的整理。标着「实测」的数字,来自我在 Gazebo + ROS 2 上跑通的四个演示,截图也都是自己截的;其余内容来自公开资料整理。两者的边界我会尽量标清楚。
机器人自主移动,其实只在回答三个问题
这是什么地方、我在哪、怎么走过去。
前两个是建图和定位,第三个是导航。它们不是三个能各自独立的模块,而是一条首尾相接的链路:传感器给出原始观测,运动估计把这些观测折算成”我动了多少”,SLAM 在建图的同时把自己定在地图里,地图存盘之后再加载回来做定位,最后导航器收下目标点,规划出一条路线,再把它拆成一条条速度指令发给底盘。
flowchart TD
    A["Gazebo 仿真世界"] --> B["传感器<br/>激光雷达 / IMU / 轮速计"]
    B --> C["运动估计<br/>odom + TF"]
    C --> D["SLAM 建图<br/>SLAM Toolbox"]
    D --> E["地图存盘<br/>.pgm + .yaml"]
    E --> F["加载地图 + AMCL 定位"]
    F --> G["接收目标点"]
    G --> H["全局规划"]
    H --> I["局部控制与避障"]
    I --> J["到达目标"]
    I -.->|"堵住 / 卡住 / 定位出错"| K["恢复行为"]
K -.-> H整条链路上真正容易出问题的,几乎都是两个原因:该对的没对齐,该信的没信对。时间戳没对齐,观测就会去修正一段并不存在的运动;回环没检测到,地图首尾就合不上;初始位姿给错,粒子就会收敛到一个同样自洽但是错误的位置。下面按这条链路走一遍。
一、传感器与运动估计
机器人靠什么感知环境
| 传感器 | 原理 | 优点 | 局限 |
|---|---|---|---|
| IMU | 测三轴加速度和角速度,积分得到速度、位移和姿态变化 | 高频、短时准,不受光照和纹理影响 | 零偏和噪声会积分漂移,时间一长位置误差就很大 |
| 轮速计 | 靠车轮转数推算走了多远、转了多少角度 | 直接、便宜,短时里程比较稳 | 打滑、空转、地面不平或轮胎半径变化时就不准 |
| 激光雷达 | 发射激光测距,得到周围环境的三维点云 | 精度高、能直接测距,适合建图和定位 | 受雨雾烟尘影响;对透明、反光、吸光物体和长走廊等退化场景不友好 |
| 相机 | 拍图像,提取纹理、颜色和特征 | 信息丰富,能识别纹理、语义和回环 | 受光照、动态物体和纹理缺失影响;单目还有尺度不确定的问题 |
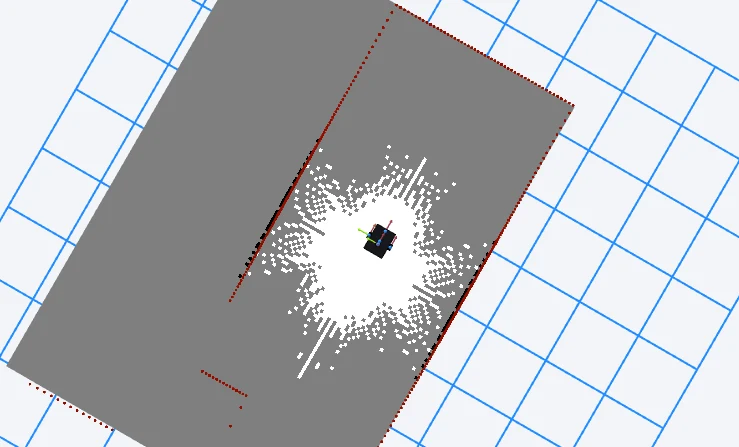
实测:这次用的 TurtleBot3 Burger 只装了 IMU + 轮速计 + 2D 激光雷达,没有相机。所以建图和定位完全依赖激光,后面不少问题的根源都在这里——比如长走廊和空旷区域缺少特征,就是这个传感器组合的天然短板。
机器人怎么判断自己移动了多远
主要靠 IMU 和轮速计融合。轮速计给出轮子转了多少,推算出大致的前进距离和转向;IMU 给出角速度和加速度,积分得到短时的姿态变化和位移。两者互补,覆盖了彼此的盲区。
但这一套偏预测、少观测——只有推算、没有外部修正。所以还需要激光点云、相机这类观测参与进来,用”看到的世界”反复修正”算出来的运动”。
为什么走得越久,位置偏得越多
- IMU 零偏和噪声积分漂移:速度误差随时间线性增长,位置误差随时间平方增长,这是长距离漂移的主因。
- 轮速计打滑或空转:轮子转数和实际位移对不上,误差直接累加。
- 时间戳不同步或外参标定不准:融合时把错误的运动当成真实运动,漂移会更快。
时间戳对齐是这里最容易被忽略的一环。 IMU 频率极高、激光点云频率较低,融合时必须明确”结果对应哪个时间戳”。一旦观测和预测的时间戳对不齐,估计就会出问题。
二、建图:SLAM 怎么一边定位一边建图
位姿图优化:先估计,再互相校准
SLAM 的核心动作可以拆成五步:
- 每个节点是一时刻的传感器信息,包含位姿预测(位置、姿态)和激光点云观测;
- 对点云做特征提取,得到角点、线、面等环境特征——这些特征比位姿预测更准,可以当作可靠的观测信息;
- 不同节点的环境特征会有重叠,通过特征匹配得到节点之间的相对位姿约束(包含方向、大小等多个维度);
- 多个节点 + 多条约束边组成一幅图,用图优化按所有边的共同约束,统一校正每个节点的位姿;
- 再用优化后的位姿拼接点云,得到更准的环境特征。
位姿越准地图越准,地图越准位姿也能越准,如此迭代。用点云的特征提取与匹配约束位姿,用优化后的位姿反过来拼出地图,两者互相成就。
前端、后端、回环:三件事,三个范围
| 环节 | 范围 | 做什么 | 特点 |
|---|---|---|---|
| 前端匹配 | 局部 | 相邻节点之间做点云特征提取与匹配,通过局部图优化初步估计位姿;再按角度、位移的变化幅度提取关键帧 | 实时,但误差会持续累积 |
| 后端优化 | 全局 | 以关键帧为节点做图优化,在全局角度统一调整所有关键帧位姿;跨时间范围长、计算量更大,需要对关键帧做过滤、滑窗 | 全局一致,计算量大 |
| 回环检测 | 当前 vs 历史 | 先对历史关键帧做特征描述,新关键帧用描述子过滤掉大部分历史帧,再与候选帧做特征匹配,建立当前帧与历史帧之间的边;并用点云重叠等环境特征提高置信度 | 补上长距离约束,使地图闭合 |
三者的关系是:前端负责”局部、实时、但会漂”的位姿估计;后端在全局上统一约束;回环检测补上当前帧与历史帧之间的长距离约束。
为什么绕一圈回到原点,地图就能被修正
关键在于后端优化和回环检测用的约束不是同一批。
后端优化用的是现有的关键帧和边,而边一般只在相邻关键帧之间产生——第一帧和最新帧之间几乎没有联系,哪怕两者的位姿、环境特征都很接近。它没有利用点云重叠来提高置信度,所以一旦缺了回环约束,地图反而会出现重叠等问题。
回环检测补的正是这条缺失的联系:它在当前帧和历史帧之间建立边,把整条轨迹的首尾拉在一起,累计漂移被分摊修正,地图实现闭合。
地图为什么会重叠、倾斜、断裂、变形
| 现象 | 原因 | 对策 |
|---|---|---|
| 重叠 | 回环没检测到、回环边没加上,同一区域建了两层 | 加强回环检测,确认后加回环边,触发全局优化 |
| 倾斜 | IMU 俯仰/横滚漂移导致重力方向不准,或激光-IMU 外参标定不准 | 标定 IMU 零偏和外参,做好时间戳同步,加入重力约束 |
| 断裂 | 跟踪丢失、重定位失败、传感器中断,前后关键帧图不连通 | 重定位、退化检测、多传感器融合,保证图连通 |
| 变形 | 错误回环把不相干节点连起来,或全局约束不足 | 回环多候选验证、鲁棒核函数、合理设置信息矩阵、加绝对约束 |
一句话记法:重叠靠回环,倾斜靠标定,断裂靠重定位和连通,变形靠正确回环和鲁棒全局优化。
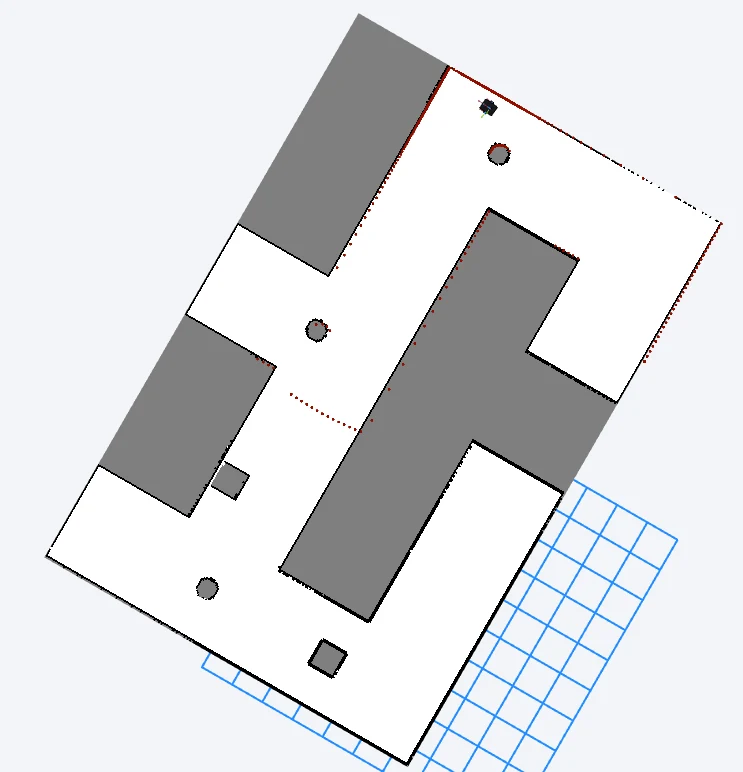
实测:按 0.15 m/s 慢速走完全程并闭环,建图覆盖 72.9%(112×103 格),墙线连续、无变形、无重影。慢速 + 闭环是避开上面四类问题的两个有效手段——速度慢,相邻帧的特征重叠就多,前端匹配不容易错;闭环则把最后那点累计漂移一次性摊掉。
三、地图建好之后:建图和有图定位差在哪
未知量从两个减到一个
| SLAM(建图) | 定位 | 导航 | |
|---|---|---|---|
| 输入 | 激光 + 里程计 | 激光 + 已有地图 | 目标点 + 位姿 + 地图 |
| 输出 | 地图和位姿(同时) | 位姿 | 速度指令 |
| 未知量 | 地图 + 位姿(2 个) | 只有位姿(1 个) | — |
| ROS 2 组件 | SLAM Toolbox | AMCL | Nav2 |
建图时机器人既不知道自己在哪,也不知道环境长什么样,得同时估计位姿和建地图。有图定位时地图已经建好了,机器人只需要在这个已知地图里找到自己的位姿——未知量从两个减到一个,实现更简单。
据此还能得到一条降级兜底链:局部定位 → 全局定位 → 重新建图。局部定位最快,不行就退回全局定位,再不行只能重来。
地图里到底存了什么
存的是栅格地图:每个格子是自由、障碍或未知三种状态之一,另外还有分辨率和原点信息。
实测:这次的地图 112×104 格、0.05 m/格(约 5.6 m × 5.2 m),原点 (-0.929, -2.131);格值分布是空闲 54.6% / 障碍 5.9% / 未知 39.5%。
那个「未知 39.5%」值得单独说一句:它不是错误,而是”激光没扫到过的地方”,和”确认没有障碍”是两回事。 后面导航里很多”明明看着能过却过不去”的问题,都跟这个区别有关。
还有一点容易混:栅格地图 ≠ 代价地图。落盘保存的只有栅格地图;代价地图不保存,它是导航时在栅格地图上实时叠加出来的,只存在于运行时。
AMCL 具体是怎么找到我的
- 初始随机撒一堆粒子,每个粒子有确定的位姿信息,认为是自己可能的位姿;
- 通过激光点云观测,可以得到环境特征相对自己的位置;
- 将环境特征相对位置叠加到每个粒子上,可以得到环境特征的确切位置;
- 和已知地图进行比较,置信度高的区域保留、置信度低的过滤;
- 下次迭代缩小区域,在置信度高的区域撒粒子;
- 机器人移动,粒子的位置估计也跟着移动,进一步变换位置、缩小区域匹配;
- 当置信度大于某阈值,认为定位成功。
全局模式粒子撒满地图,局部模式粒子集中在初始位置附近。
实测:给对初始位姿后,AMCL 稳态定位误差 0.138 m。
为什么通常要人工给一个大致初始位置
初始位置本质上是一个坐标 + 一个协方差,协方差可以理解成搜索半径。
- 给错初始坐标,但初始位置范围覆盖真实位置:仍是局部 AMCL,能收敛;
- 给对初始坐标:更容易收敛;
- 给错初始坐标,且初始范围不覆盖真实位置:粒子可能收敛到错误位置,或干脆收敛不了。
实测:这个坑我踩到了第三种。起点落在规划器的范围之外,规划器直接报 Start Coordinates was outside bounds 拒绝任务。排查方法:在 RViz 里同时打开 /amcl_pose 和激光点云,看激光点是否贴合地图中的墙线——不贴合,就是定位错了。
如果机器人运行中被搬到别的地方,能不能重新找到自己?能,靠已有地图和 AMCL。给定大致初始位置就走局部定位,否则走全局定位。问题在于:如果 AMCL 还停在局部模式,粒子集中在旧位置附近,就可能找不到。 所以被搬动后要触发全局重定位,或者人工给一个新的大致位置。
桌椅、货架变了,旧地图还能用吗
- 小变化:大部分环境没变,激光能和旧地图对上,粒子权重仍然较高,可以定位;
- 大变化:太多特征对不上,粒子权重普遍很低,可能无法定位,需要重建地图;
- 移动障碍物:可以利用相邻帧点云比对,变化明显的点认为是动态障碍,过滤掉,不让它影响定位。
所以小物体增加、临时障碍通常不影响旧地图使用。
四、导航:从目标点到速度指令
栅格地图和代价地图
- 栅格地图:把环境切成小格子,每格标成自由、障碍或未知——“格子化的环境地图”。
- 代价地图:在栅格地图基础上,给每个格子填一个代价值,表示走这里的风险大小;障碍物本身致命,周围一圈高代价,越远越低。
激光每个周期扫一遍:新打中的格子标成障碍,局部代价地图实时更新;障碍走了则靠射线清除——激光从传感器到障碍物之间穿过的格子说明是空的,会被清成自由空间。
全局规划:A* 为什么看起来总是”先贴上去再绕开”
全局规划就是在代价地图上,从起点到终点找一条总代价最小的路线。
A* 算法把栅格当成图,障碍格不连通;用 f = g + h 给每个格子打分,g 是已走代价,h 是到终点的估计代价;每次选 f 最小的格子扩展。由于 h 只看直线距离、不考虑障碍,A* 会一路朝目标方向扩展,直到被挡住才绕开障碍——表现出来就是先靠近障碍物、再绕着障碍物走。
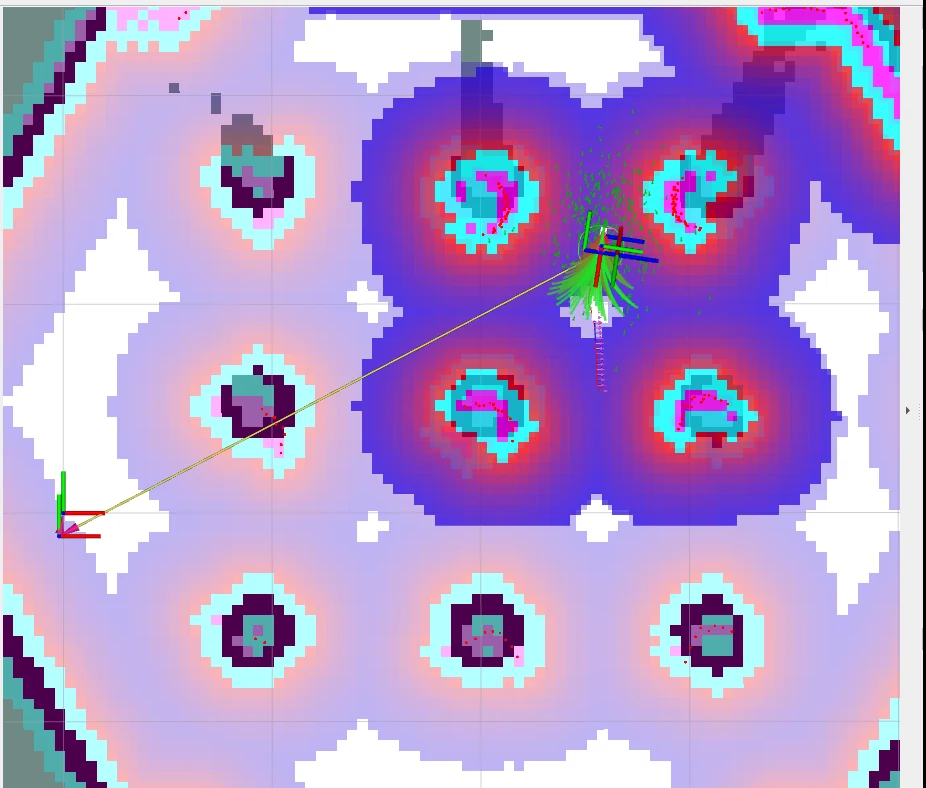
图中细线是全局规划出的路径,绿色箭头群是 AMCL 粒子,红色箭头是当前位姿,左下绿色箭头是目标点,背景由紫到白是代价地图。
为什么机器人不是一个点,却能用质点来表示
因为代价地图里做了膨胀。
机器人不是质点,有体积。障碍向外膨胀一圈,半径至少等于机器人半径加安全裕度,防止机器人中心贴墙时身体撞上。
实测:这次机器人半径 0.3 m、安全裕度 0.1 m,膨胀半径就是 0.4 m,所有障碍向外扩 0.4 m——这时就可以用质点表示机器人,安全通过。
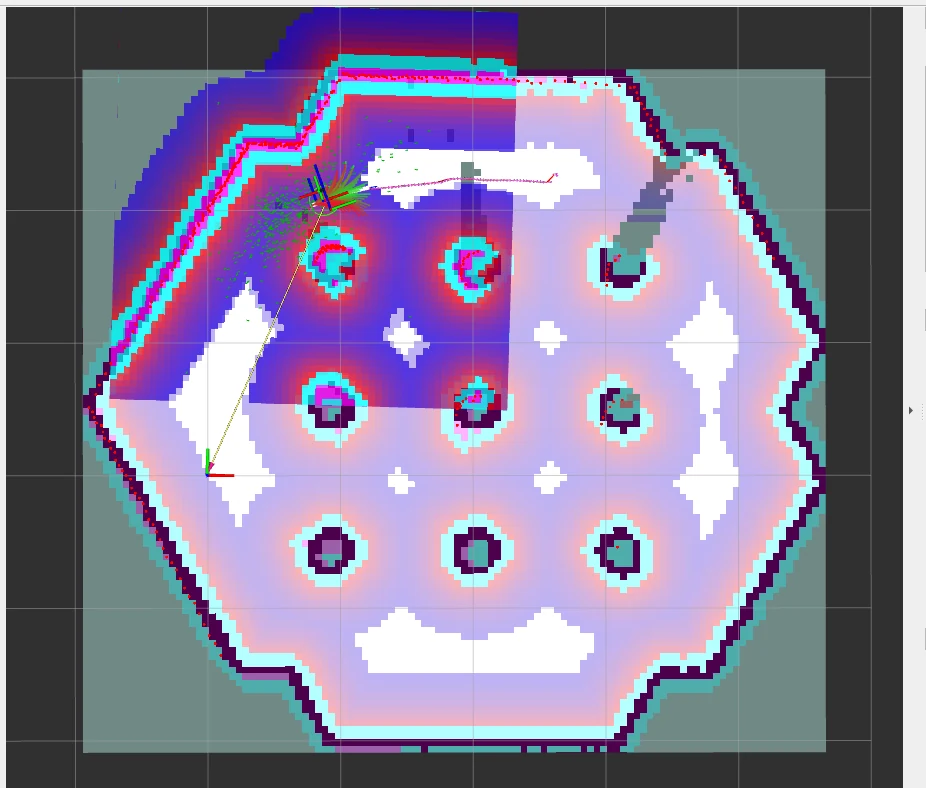
深色圆斑是柱子障碍,周围一圈由紫→红→白逐渐变浅的就是膨胀层——离障碍越近代价越高。图中几块白斑是激光还没扫到的未知区域。
膨胀层也解释了那个经典困惑:为什么地图上看着能过,机器人却认为不能过。 因为膨胀的安全裕度把本来能过的窄缝填补掉了。当然也可能是定位漂移、代价地图更新不及时,或者动态障碍临时挡住。
局部控制:DWA 怎么选出这一拍的速度
- 在当前速度和加速度限制内,按分辨率采样多组
(v, ω)——速度和角速度在范围内瞬时变化; - 保持每组
(v, ω)在时间间隔t内不变,这段位移就是一小段直线(或圆弧),把整体时间T内的T / t段连起来,就是这一组的预测轨迹; - 对每条轨迹打分:朝向目标、障碍距离、速度、是否贴合全局路径——理想轨迹是方向朝着目标、离障碍远、速度快、贴合全局路径;
- 选总分最高的那组
(v, ω)直接发给底盘执行,每个控制周期t重算一次,滚动执行。
这套做法有两个我不太容易从公式里看出来的特点:
- 动态规避障碍物:观测范围由时间
T的预测轨迹确定,等于把视野拉长了,能提前感知障碍物;每个周期t都会变换位姿、重算观测范围,行动变化迅速;打分时”离障碍远”这一项又进一步保证规避。 - 贴近目标时自然减速:接近目标时速度项占比很小、方向项占比大,速度快反而导致方向偏差大,于是自然会降速;也可以设置贴近目标一定范围内速度上限。当机器人速度很低、方向误差很小、距离很小时,就认为到达目标。
为什么有时左右摇摆、原地旋转、卡在墙角
- 左右摇摆:左右两边障碍交替出现,或评分权重不合理,导致两条轨迹分数差不多,系统来回选。→ 调大避障权重;加迟滞(除非明显更优,否则不切换方向);降低控制频率或增大速度平滑。
- 原地旋转:前方被堵,所有前进轨迹都会撞,只能原地转;或定位丢失触发重定位旋转;或恢复行为被触发。→ 临时堵就转完重新规划;定位丢了就触发全局重定位;恢复行为就等它执行完。
- 卡在墙角:膨胀层把窄缝堵死,或陷入局部极小值,或定位漂移导致控制方向错误。→ 适当减小膨胀半径(但不能小于机器人半径);加恢复行为;改善定位精度;让全局规划器重新规划绕开墙角。
一段演示
前面几节拆开讲的是规划、膨胀和局部控制。下面这段是在 Foxglove 里录的运行记录——机器人在已经建好的地图中移动:
Gazebo + ROS 2 仿真中的一次运行(Foxglove 视图)。视频托管在 GitHub Releases,没有进仓库历史。
五、出问题之后:恢复行为和行为树
正常情况就是 A* 规划 + DWA 跟踪;只有出问题时才进入恢复流程。
flowchart TD
    R["根节点"] --> M["主流程(顺序执行)"]
    M --> M1["规划:A* 生成全局路径"]
    M1 --> M2["行驶:DWA 局部控制跟踪"]
    M2 --> M3["检查:是否到达 / 是否卡住 / 定位是否正常"]
    R --> P["规划失败恢复<br/>清除全局代价地图 → 重试规划"]
    R --> C["控制失败恢复<br/>清除局部代价地图 → 重试控制"]
    R --> S["系统级恢复<br/>清除代价地图 → 原地旋转 → 等待 → 后退"]
R --> F["最终失败<br/>安全停止 → 报告失败 → 人工"]行为树把这些步骤按优先级组织成一棵树:根节点往下,先走主流程;主流程哪一步失败,就转到对应的恢复分支;全部失败才安全停止。好处是**”正常怎么走”和”出错怎么办”分开写**,主流程保持简单,异常处理挂在旁边的分支上。
各情况的触发条件和原因:
- 规划失败:清除全局代价地图,重试全局规划——可能是传感器噪声或临时障碍导致的;
- 控制失败:清除局部代价地图,重试局部控制——可能是局部地图里有幽灵障碍;
- 定位出错:重新做全局/局部 AMCL 定位,旋转扫描环境,重新匹配地图定位;
- 恢复不了:按顺序轮流执行清除代价地图、原地旋转、等待、后退;
- 全部失效:安全停止,报告失败,等待人工干预。
实测:把障碍直接压在目标点上后,触发了完整的恢复链路——清除代价地图 → 原地旋转 → 等待 → 后退,循环重试,169 秒后返回 TaskResult.FAILED,全程没有硬撞上去。
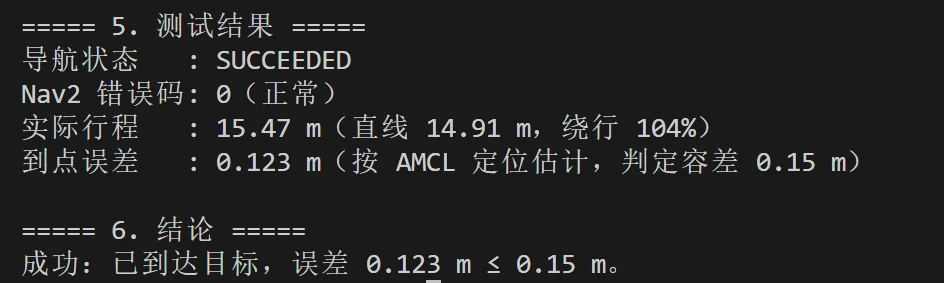
另一次成功导航的实测输出:SUCCEEDED、Nav2 错误码 0、实际行程 15.47 m(直线 14.91 m,相当于绕行 104%)、到点误差 0.123 m(判定容差 0.15 m)。
六、把 ROS 2 的组件串起来
前面讲了那么多环节,落到 ROS 2 上其实就是三个组件,靠两条接口接起来:
flowchart TD
    S["Gazebo 仿真世界<br/>物理世界 + 传感器数据"]
    subgraph SLAM["① 建图"]
        B["SLAM Toolbox<br/>前端匹配 → 后端优化 → 回环检测"]
        C["map_saver_cli<br/>地图存盘"]
    end
    subgraph LOC["② 定位"]
        D["AMCL<br/>已有地图中粒子滤波定位"]
    end
    subgraph NAV["③ 导航"]
        E["Nav2<br/>全局规划 + 局部控制 + 恢复行为"]
    end
    F["底盘运动"]
    G["Foxglove / RViz2<br/>只看,不参与计算"]
    S -->|激光 / IMU / 轮速计| B
    B -->|栅格地图| C
    C ==>|"接口① 地图文件"| D
    D ==>|"接口② map→odom 变换"| E
    E -->|速度指令| F
E -.-> G串联的钥匙就是那两条接口:SLAM Toolbox 建完图存成地图文件,AMCL 加载它、持续输出 map→odom 变换,Nav2 靠这个变换知道”我在哪”,再去做规划和控制。节点之间都通过 DDS 通信;真机上把 Gazebo 换成真实底盘和传感器即可。
七、常见问题速查
| 现象 | 可能原因 | 排查思路 |
|---|---|---|
| 地图重叠或变形(同一区域两层、墙变弯) | 回环没检测到或回环边错误;IMU 漂移、外参标定不准、时间戳不同步 | 检查回环检测是否生效;检查 IMU 零偏和外参;检查时间同步 |
| 无法正确定位(粒子发散、地图对不上) | 初始位置错误;地图变化太大;激光特征少(长走廊、空旷区);动态障碍多 | 给大致初始位置或触发全局重定位;检查激光与地图匹配;清除动态障碍 |
| 目标点可达却规划不出路线 | 膨胀层太大把窄缝堵死;代价地图有幽灵障碍;未知区域被当障碍 | 检查膨胀半径;清除代价地图;检查起终点是否可通行 |
| 障碍物前左右摇摆 | 左右障碍交替出现;评分权重不合理;控制频率低;定位抖动 | 调大避障权重;加迟滞;平滑速度;提高定位稳定性 |
| 障碍移开后仍不走 | 代价地图没清除幽灵障碍;射线清除太慢或太保守;更新频率低 | 手动或自动清除代价地图;检查射线清除逻辑;提高局部代价地图更新频率 |
| 被搬动后找不到自己 | AMCL 还停留在局部模式,粒子集中在旧位置附近 | 触发全局重定位,粒子撒满地图;或人工给一个新的大致初始位置 |
最后留下的结论
这次调研里,能称得上我自己实测的是这几组数字:建图覆盖 72.9%、AMCL 稳态定位误差 0.138 m、临时放障碍后重规划绕行成功、目标被堵死时 169 秒后安全失败,以及上图那一次到点误差 0.123 m。其余关于前端/后端/回环、A*、DWA、行为树的部分,都是公开资料整理加上自己的理解,不是我的实验结论。
如果要我用一句话概括整条链路,大概是:机器人自主导航里绝大多数”玄学”,最后都能落到两个可检查的点上——时间戳有没有对齐,观测有没有被真正用上。
时间戳对齐,决定了每一条观测是不是作用在了它真正对应的那段运动上;观测有没有被用上,决定了这套系统是在”推算”还是在”估计”。漂移、回环合不上、定位收敛到错误位置、地图重叠,往回追都能追到这两条。
不过这些数字都出自仿真:没有打滑、没有传感器噪声、没有光照和动态行人。尤其是 0.138 m 这个定位误差,换到真实底盘上大概率不是这个数——这也是我看这份结果时最不敢直接外推的一项。