
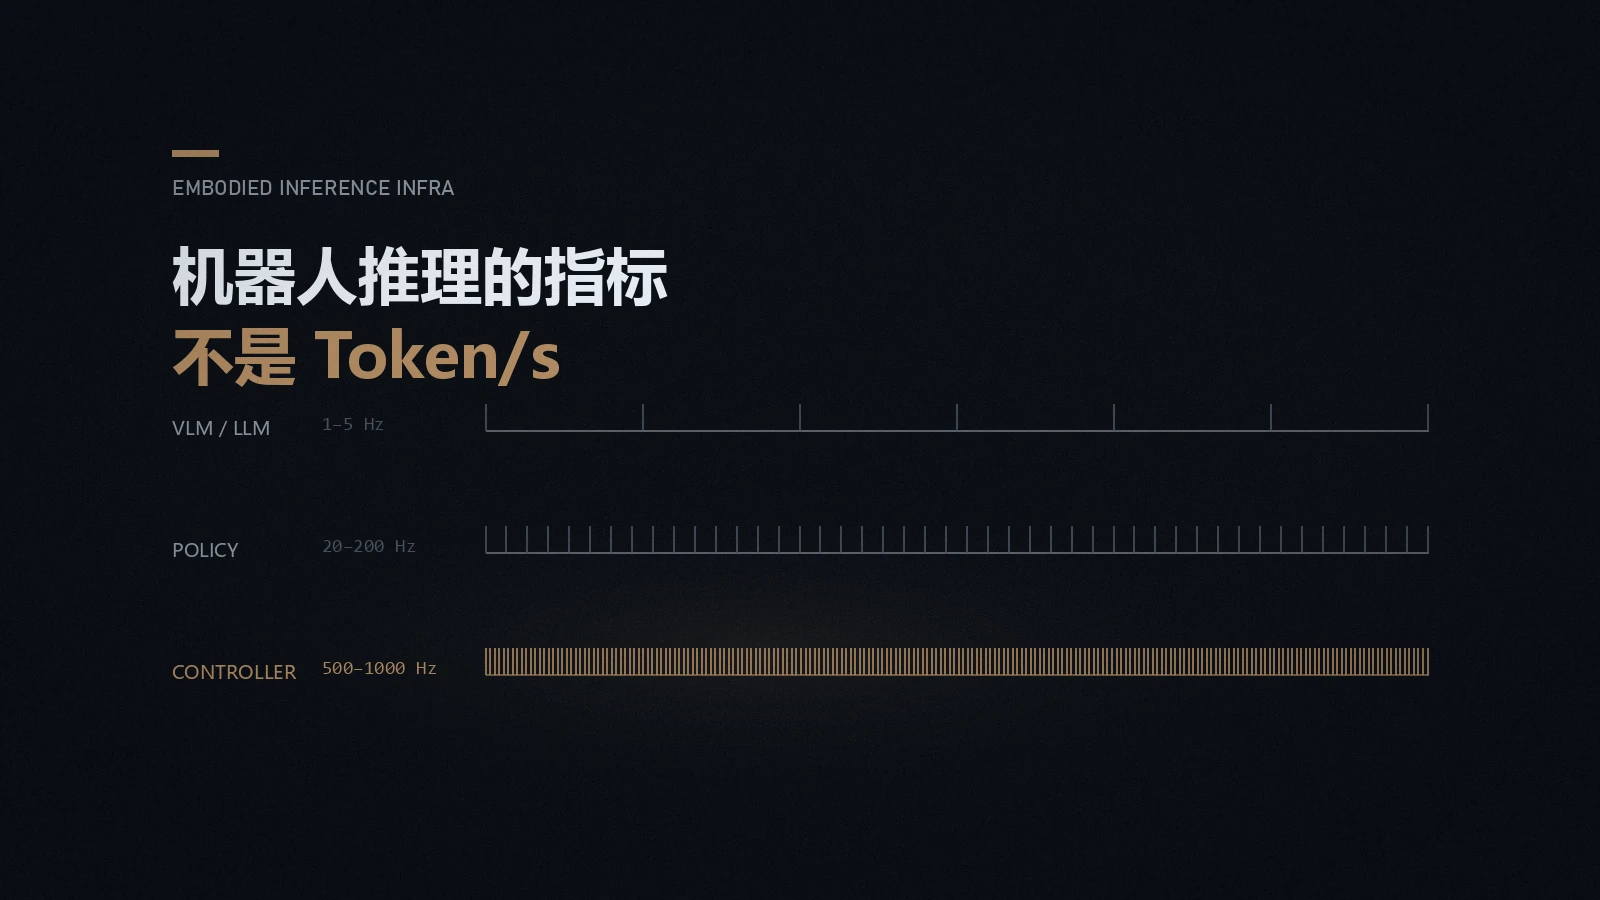
机器人推理的指标不是 Token/s
LLM 推理基础设施优化的是 Token 吞吐,机器人要的是 Observation → Action 的闭环延迟。梳理两者在缓存对象、调度目标、延迟语义上的根本差异,以及目前最接近「机器人 vLLM」的几条技术路线。
一个 Backbone,三种输出:2026 年 VLA 架构正在分岔
梳理 2026 年 13 篇 VLA 论文:研究重点已经从「能不能工作」转向「世界表征形成之后,决策和动作该用什么方式读出来」,并正在分成四条路线和三种互相对立的架构。
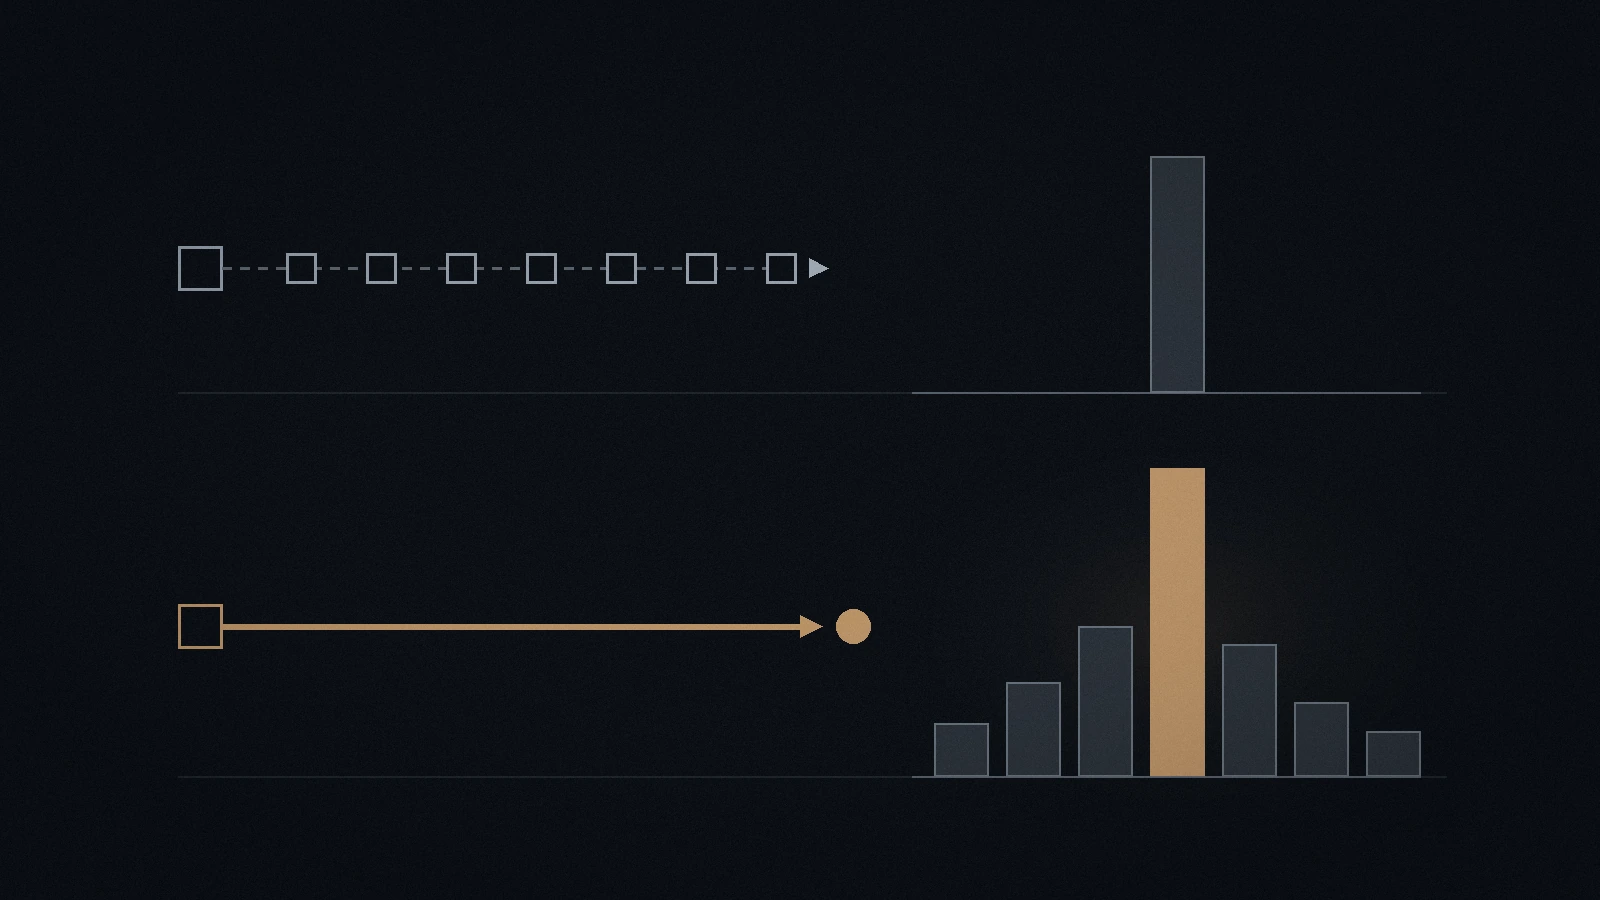
Jev 调研:便宜和快是真的,校准还没被证明
拆解 TypeSafe 的 Jev(System One 模型类)官方材料、第三方复现与对抗性评测:便宜、低延迟、零格式错误已被独立验证,而支撑其全部叙事的校准置信度至今没有论文或可靠性曲线。
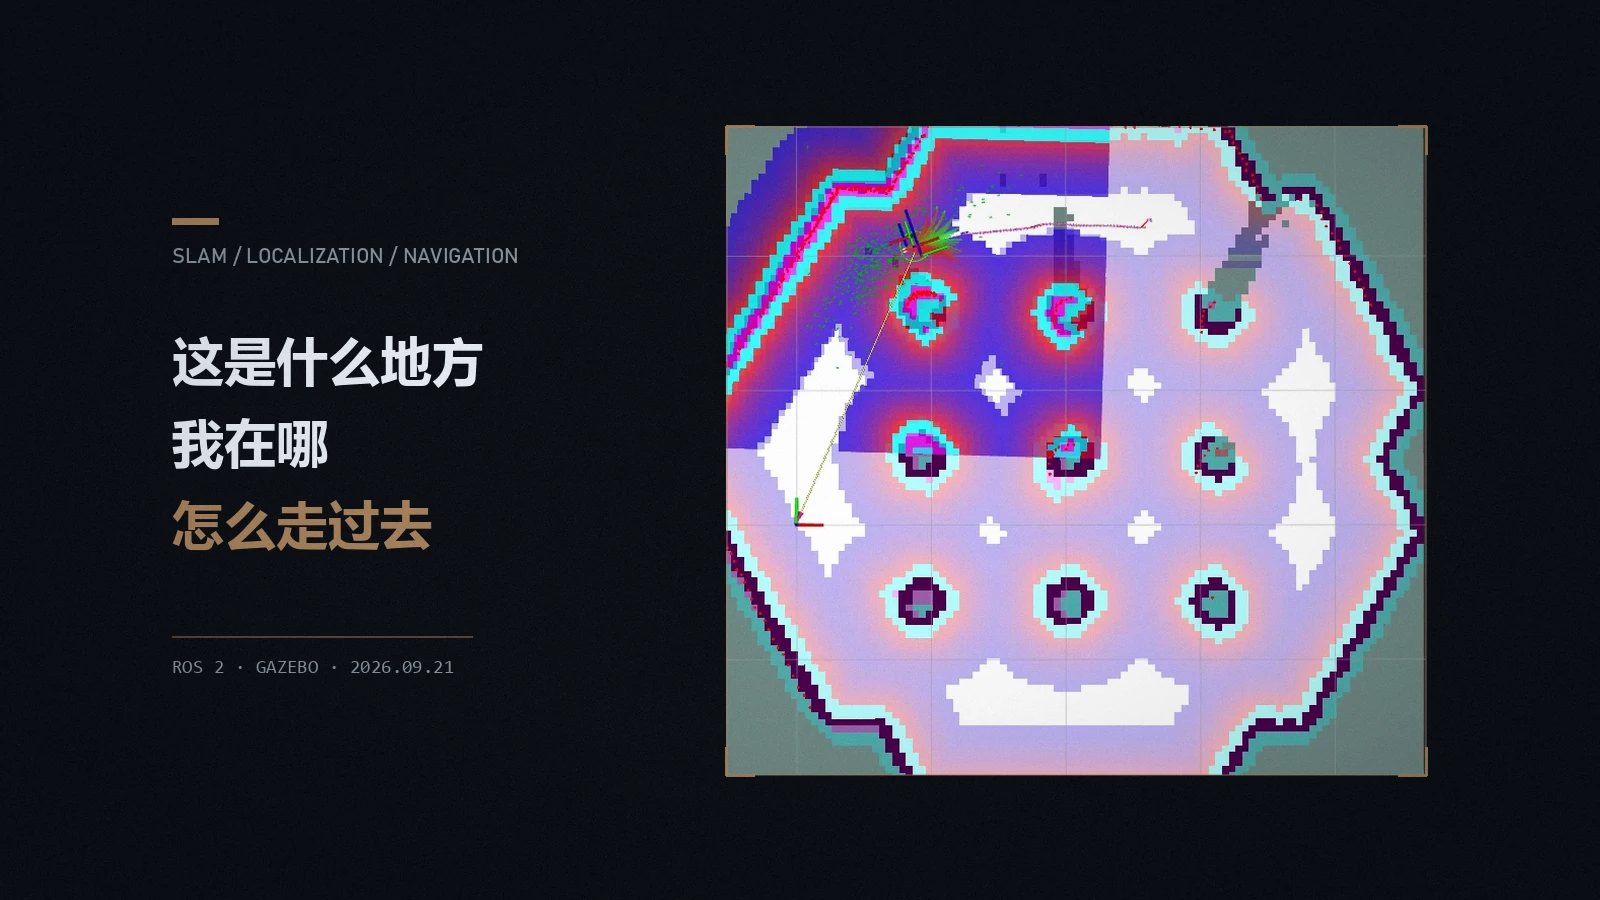
跑通一遍 SLAM 和 Nav2 之后,我理解的建图、定位与自主导航
从传感器、运动估计、SLAM、有图定位到全局规划、局部控制与恢复行为,把移动机器人自主导航整条链路串一遍,并附上自己用 Gazebo + ROS 2 跑出来的实测数字。
生活本就没有答案,也不需要答案
刷到一句话后,忽然觉得有些问题可以先不急着回答。
特斯拉纯视觉与国产智驾:传感器不同,终点可能相同
从摄像头、激光雷达、毫米波雷达和定位系统出发,梳理特斯拉纯视觉与国内多路线智驾方案的差异,并讨论自动驾驶未来可能走向何处。
论双非28届找全栈/前端实习
今天投了一整天的简历,智联、BOSS直聘来回切换,手指都快麻木了。数了数,差不多接近一百份。以前总觉得找工作是"双向奔赴",今天才发现,对于双非学历、还没什么正式实习经验的我来说,这更像是一场单向的"海投长征"——你发出一百个信号,能收到三声回响,就已经算是幸运。
工程师的日常工具链
分享日常开发中离不开的工具和最佳实践
AI 大模型应用实践
分享在实际项目中接入 AI 大模型的经验
Android 开发入门记录
记录 Android 原生开发的学习过程




