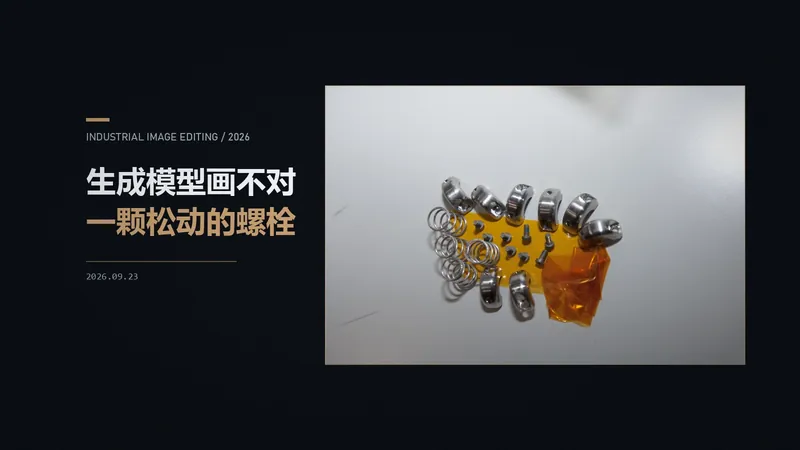
生成模型画不对一颗松动的螺栓
做工业巡检缺陷图时发现,通用图生图模型改小色块和小组件很不可靠。从失败模式出发,说明为什么机械缺陷必须交给确定性几何编辑,AI 只负责补洞和纹理。
直接读出答案:从 GPT 双头到 Jev 的一条线索
闭集判断为什么要先生成一串文本?这个问题在 Jev 出现之前已经问了八年:从 GPT 的双头模型、DETR 和 Perceiver IO 的 query 读出、Hydragen 的共享 prefix,到 FIRST 的首 token 排序,三条线索最终在 Jev 汇合。
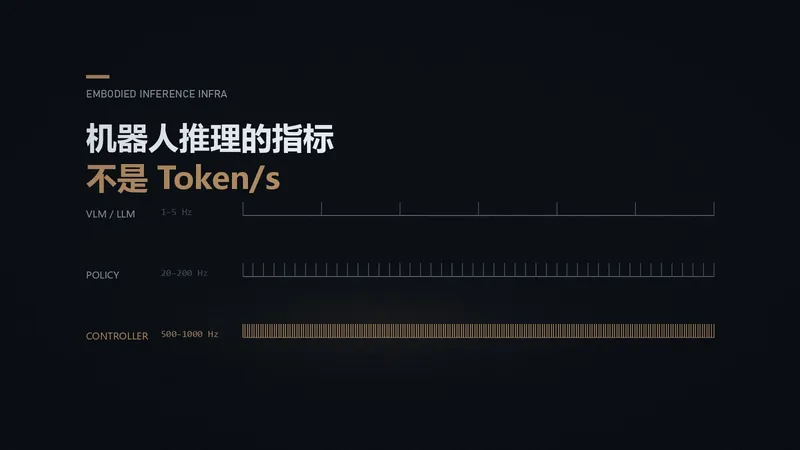
机器人推理的指标不是 Token/s
LLM 推理基础设施优化的是 Token 吞吐,机器人要的是 Observation → Action 的闭环延迟。梳理两者在缓存对象、调度目标、延迟语义上的根本差异,以及目前最接近「机器人 vLLM」的几条技术路线。
一个 Backbone,三种输出:2026 年 VLA 架构正在分岔
梳理 2026 年 13 篇 VLA 论文:研究重点已经从「能不能工作」转向「世界表征形成之后,决策和动作该用什么方式读出来」,并正在分成四条路线和三种互相对立的架构。
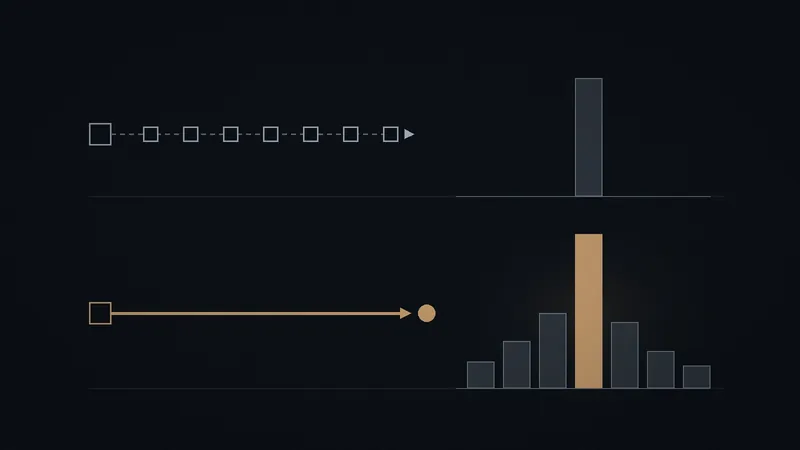
Jev 调研:便宜和快是真的,校准还没被证明
拆解 TypeSafe 的 Jev(System One 模型类)官方材料、第三方复现与对抗性评测:便宜、低延迟、零格式错误已被独立验证,而支撑其全部叙事的校准置信度至今没有论文或可靠性曲线。
特斯拉纯视觉与国产智驾:传感器不同,终点可能相同
从摄像头、激光雷达、毫米波雷达和定位系统出发,梳理特斯拉纯视觉与国内多路线智驾方案的差异,并讨论自动驾驶未来可能走向何处。
AI 大模型应用实践
分享在实际项目中接入 AI 大模型的经验
我的第一篇技术笔记
这是一篇技术笔记的示例文章。 代码示例12345def hello_world(): print("Hello, World!") return "success"hello_world() 后续计划后续我会在这里分享更多技术文章,包括但不限于: Python 编程技巧 前端开发经验 机器学习项目实践 算法题解